


Otomotiv üretim hatlarında otonom sistemler ve yapay zeka entegrasyonu hız kesmeden devam ederken, XPeng Iron insansı robot teknolojisi fabrikalardaki geleneksel üretim paradigmalarını kökten değiştiriyor. Geleneksel sabit robot kollarının aksine, insan morfolojisine sahip bu yeni nesil robotlar, montaj hatlarında esneklik ve mobiliteyi bir araya getiriyor. Bir makine mühendisi olarak sahada gördüğüm en büyük zorluk olan dar alanlardaki dinamik manipülasyon problemi bu mobil platformlar sayesinde nihayet aşılıyor gibi görünüyor.
XPeng Iron Tasarımındaki Bileşenler: Endüstriyel Robotlardan Farkı Ne?
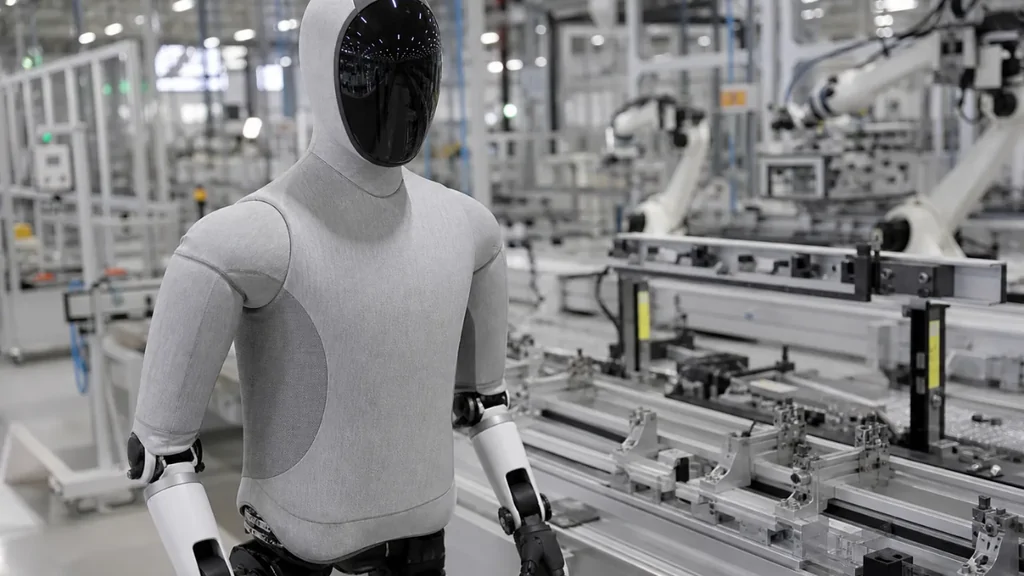
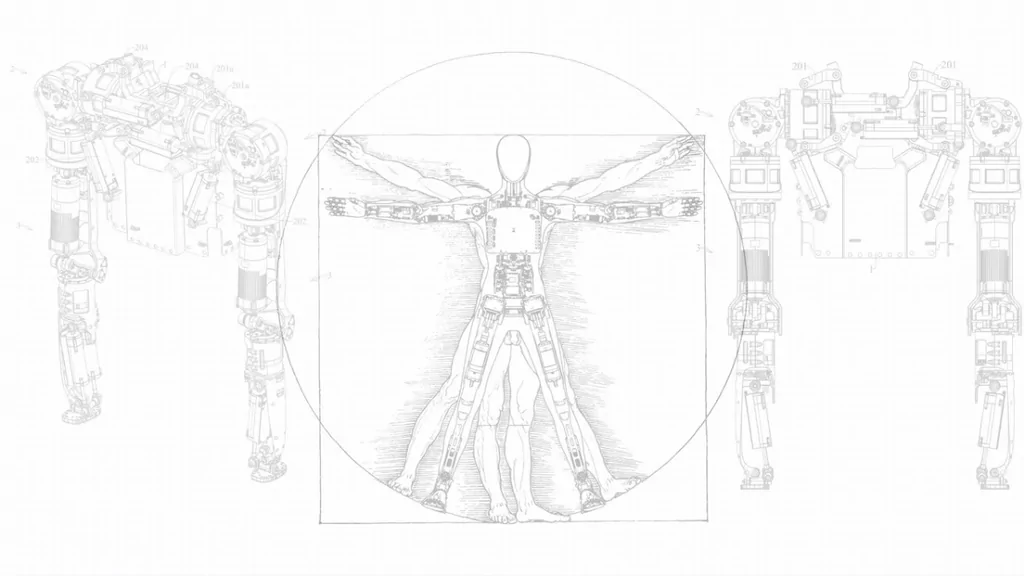
Geleneksel bir endüstriyel robot genellikle yüksek tork üreten ancak esneklikten uzak ağır hidrolik veya hantal elektrikli aktüatörlerle donatılmıştır. Oysa XPeng Iron, insan hareketlerini taklit edebilmek için yüksek güç yoğunluklu eklemli aktüatörler ve hassas harmonik sürücüler kullanıyor. Robotun sahip olduğu 60’ın üzerinde serbestlik derecesi, onun sadece parmak uçlarıyla hassas vidalama yapmasını değil, aynı zamanda tüm vücut dengesini korumasını sağlıyor.
Bu robotların eklem yapılarında kullanılan tork sensörleri ve gelişmiş dokunsal (haptik) geri bildirim sistemleri, geleneksel kollardaki akım sınırlamalı güvenlik önlemlerine kıyasla çok daha hassas bir çevre algısı sunuyor. Yani robot, montaj esnasında parçaya uyguladığı kuvveti milinewton seviyesinde hissedip anlık olarak sönümleyebiliyor. Robotun sahip olduğu 60’ın üzerinde serbestlik dereceside onun dar alanlarda insan gibi kıvrılabilmesine olanak tanıyor.
Montaj Hatlarında Enerji Verimliliği ve Yük Taşıma Kapasitesi
Fabrika zemininde her watt enerjinin hesabı yapılır. Sabit bir robot kolu, sadece kendi gövdesini ve yükü taşımak için devasa güç kaynaklarına ihtiyaç duyarken, insansı robotlar biyomekanik avantajları sayesinde enerjiyi daha verimli yönetebiliyor. Yürüyüş esnasında kinetik enerjiyi geri kazanan rejeneratif frenleme benzeri sistemler ve optimize edilmiş eklem yörüngeleri, operasyonel maliyetleri ciddi oranda düşürüyor.
Aşağıdaki tabloda, XPeng Iron ile geleneksel 6 eksenli bir robot kolunun temel operasyonel parametrelerini karşılaştırdık:
| Parametre | XPeng Iron İnsansı Robot | Geleneksel 6 Eksenli Robot Kolu |
|---|---|---|
| Serbestlik Derecesi (DoF) | 60+ (Tüm Vücut) | 6 Eksen |
| Mobilite / Çalışma Alanı | Sınırsız (Yürüyen Platform) | Sabit / Ray Üzerinde Sınırlı |
| Enerji Tüketimi (Ortalama) | ~1.2 – 1.8 kW | ~3.0 – 5.0 kW |
| Yük / Kendi Ağırlığı Oranı | Yüksek (Optimize Biyomekanik) | Düşük (Ağır Gövde Yapısı) |
| Kurulum ve Entegrasyon | Tak-Çalıştır (Yapay Zeka Destekli) | Karmaşık Fikstür ve Programlama |
Seri Üretimde Mekanik Zorluklar ve Yazılımsal Kalibrasyon Adımları
İnsansı bir robotu seri üretime sokmak, laboratuvarda yürütmekten çok farklı. En büyük mekanik zorluk, eklemlerdeki dişli boşluğu ve sürekli hareketten kaynaklanan termal genleşmelerdir. Bu durum, robotun milimetrik hassasiyetle çalışması gereken montaj hatlarında konum sapmalarına yol açar. Mühendisler bu problemi aşmak için dinamik kalibrasyon algoritmaları geliştiriyor.
Yazılımsal tarafta ise süreç, gerçek zamanlı kinematik çözücüler ve yapay zeka tabanlı uçtan uca öğrenme modelleriyle yönetiliyor. Robot, her çevrimde kendi sensör verilerini analiz ederek eklem aşınmalarını ve termal değişimleri otomatik olarak kompanse ediyor. İşte bu otonom kalibrasyon adımları, hattın durmasını engelliyor:
- Sıfır Noktası Kalibrasyonu: Her çalışma başlangıcında optik enkoderler ile eklem açılarının sıfırlanması.
- Termal Kompanzasyon: Sıcaklık sensörlerinden gelen verilerle aktüatör tork limitlerinin dinamik olarak güncellenmesi.
- Görsel Geri Besleme (Visual Servoing): Kameralar aracılığıyla hedef parçanın konumunun milisaniyeler içinde yeniden hesaplanması.
- Yapay Zeka Destekli Hata Tahmini: Eklem akımlarındaki düzensizliklerden mekanik aşınmanın önceden tespit edilmesi.
Akıllı Fabrikalarda İnsan ve Robot Ortaklığı Nasıl Optimize Edilecek?
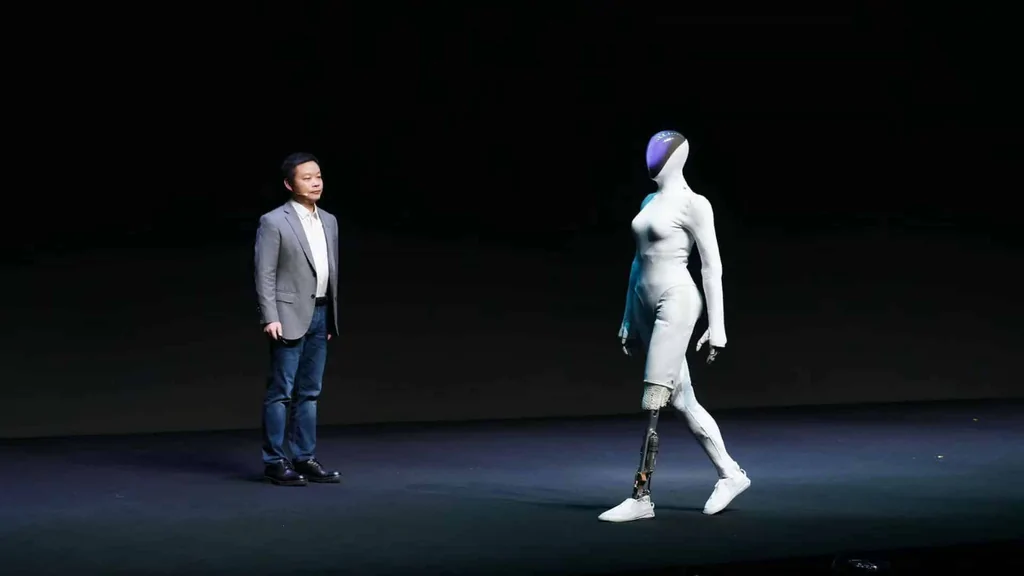
Geleceğin akıllı fabrikalarında insanları tamamen devre dışı bırakmak gerçekçi bir hedef değil, asıl mesele hibrit çalışma alanlarını optimize etmek. XPeng Iron gibi robotlar, insanların ergonomik olarak zorlandığı, tekrarlı ve yüksek riskli işleri üstlenirken, insanlar daha çok karar alma ve kalite kontrol süreçlerine odaklanacak. Bu ortaklığı güvenli kılmak için gelişmiş güvenlik alanları ve yapay zeka tabanlı hareket öngörü sistemleri kullanılıyor.
Robotun üzerindeki LiDAR ve derinlik kameraları, yanındaki işçinin bir sonraki adımını tahmin ederek kendi hızını ve yönünü anlık olarak değiştiriyor. Bu sayede, araya fiziksel bariyerler koymadan aynı tezgahta omuz omuza çalışmak mümkün hale geliyor. İşbirlikçi robotik felsefesi, insansı formun getirdiği esneklikle birleştiğinde üretim verimliliğindede ciddi bir sıçrama yaşanacaktır.
Bir Mühendis Bu Gelişmelere Karşı Kendini Nasıl Eğitmeli?
Eğer sadece klasik mukavemet hesabı veya statik tasarım bilerek sektörde kalabileceğinizi düşünüyorsanız yanılıyorsunuz demektir. Yeni nesil mühendislik; mekanik, yazılım ve yapay zekanın tam ortasında yer alıyor. Kendinizi geliştirmek için ilk olarak robotik kinematik ve kontrol teorisi üzerine yoğunlaşmalısınız. ROS ve Python gibi araçları adınız gibi bilmeniz bu devirde artık bir lüks değil zorunluluk.
Ayrıca, simülasyon teknolojilerine de hakim olmanız gerekiyor. Gerçek dünyada test yapmadan önce robotu dijital ikiz ortamında koşturmak geliştirme sürelerini yarı yarıya azaltıyor. Kendi alanınız ne olursa olsun, disiplinlerarası çalışmaya açık olun ve yapay zeka algoritmalarının mekanik sistemlerle nasıl konuştuğunu anlamaya gayret edin. Unutmayın, geleceği bu sistemleri tasarlayan ve yönetenler şekillendirecek.
Peki sizce, montaj hatlarında insansı robotların yaygınlaşmasıyla birlikte, geleneksel 6 eksenli robot kolları tamamen tarihe karışacak mı, yoksa hibrit sistemler mi baskın gelecek?


